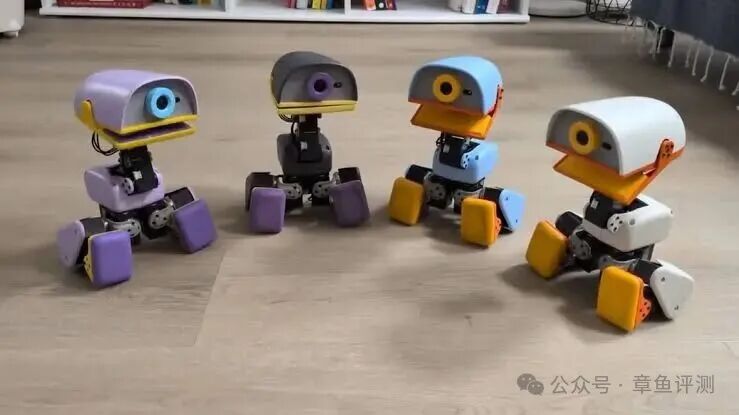
8 月 27 日,Hugging Face 和它 2025 年收购的法国机器人公司 Pollen Robotics,开放了一款叫 Microduck 的双足机器人的预售,售价 399 美元,圣诞节前发货,首批只覆盖北美、欧洲和英国。
Microduck 一段摇摇摆摆走路、用嘴叼起袜子、摔倒后自己爬起来、甚至穿上轮滑鞋滑行的视频,几天内在 X 和各大科技站刷屏,GitHub 仓库涨到 1000 多颗星。
但如果只把它当成”一只可爱的机器鸭”,就完全看错了产品定位。
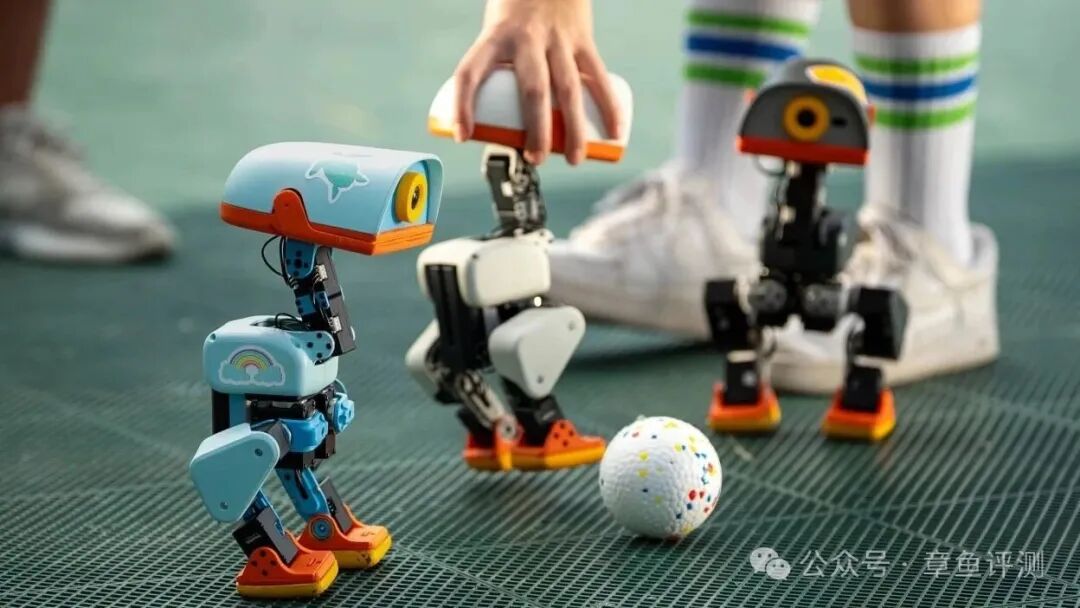
Pollen 官方的说法很直白:Microduck 出厂自带的七个动作——走、坐、站、踢球、叼取、轮滑、摔倒自恢复——没有一个是手工写的程序,全部是在物理仿真器里用强化学习训练出来的神经网络策略,再迁移到实体硬件上运行的。
而且训练环境、奖励函数、域随机化参数、sim-to-real的整套配方,全部公开在 GitHub上。
换句话说,它卖的不是机器人本体,是一台已经量产装配好、可以让你直接跑”仿真训练→实机部署”这条链路的低成本试验台。
硬件配置:
几个值得注意的细节:
它不说话。 这是有意为之。上一代产品 Reachy Mini 是放在桌面上做人机对话的,出货已超过1万台;Microduck 反过来,专攻”离开桌面、摔倒、再爬起来”。
所以它只发出叫声,每台设备的音色在首次唤醒时随机生成并永久固定——官方希望你把它当作一个活物,而不是一个语音助手。
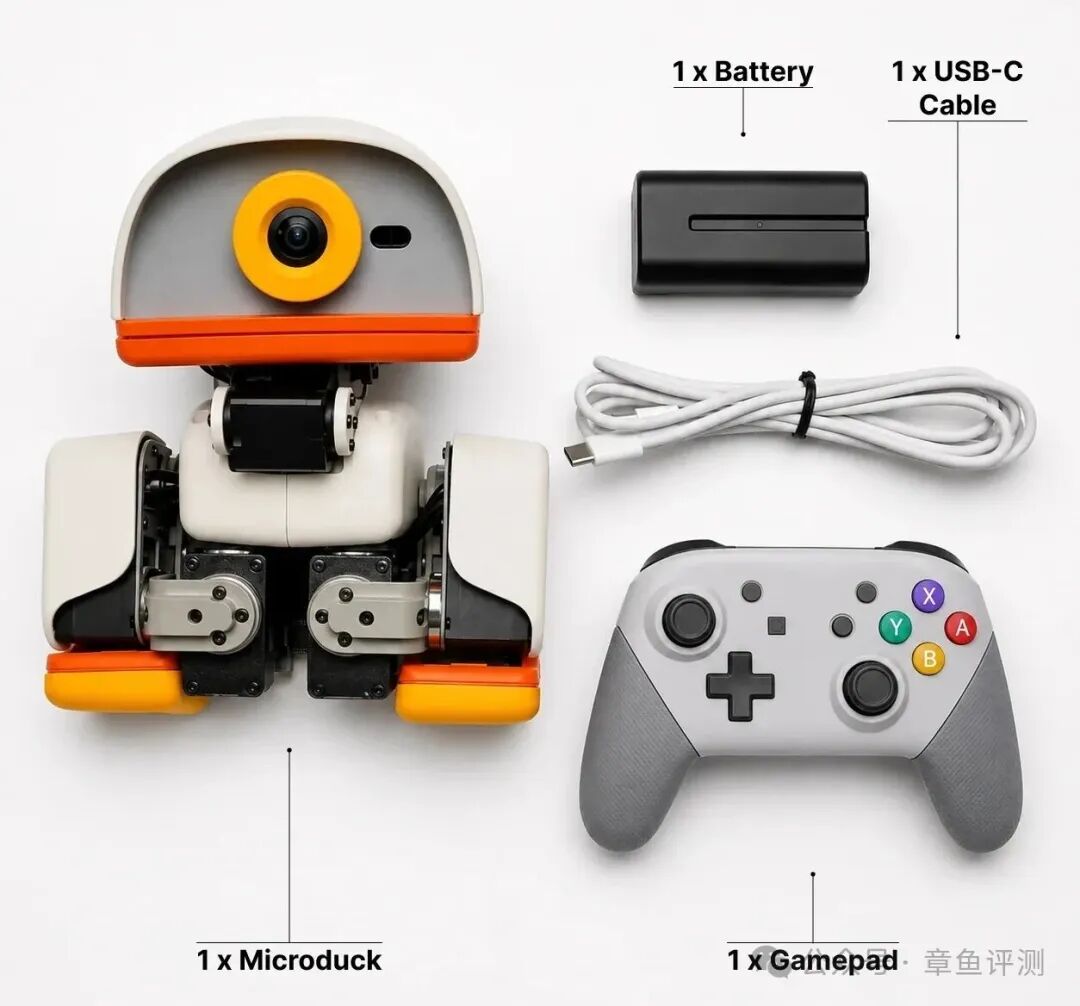
它采用相机电池供电。NP-F550 是索尼那套用了二十几年的摄像机电池规格,充电器和第三方电池在全世界任何一家影视器材店都能买到,比自研电池包省心太多。做设备的同行可以留意这个思路。
摄像头走WebRTC推流。 软件栈里有一个专门的mediad守护进程负责把画面通过 WebRTC 传出去,这意味着你能在浏览器或手机上直接看第一视角,不需要专用客户端。
软件能力
机身上跑的是一组 Rust 写的守护进程,Apache-2.0 协议开源:
- robotd —— 50Hz 控制环,驱动 15 个舵机,加载神经网络策略
- updaterd —— 签名固件升级,健康检查不通过会自动回滚,避免变砖
- configd —— Wi-Fi 和设备身份
- btd / padd —— 蓝牙通路和手柄输入
- mediad / tofd —— 摄像头推流和深度传感
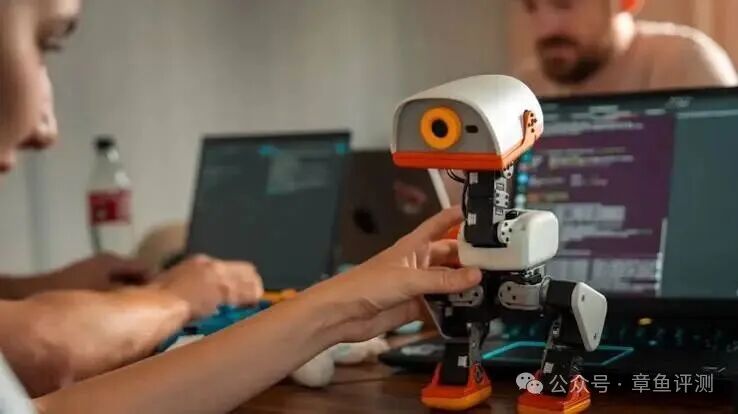
这些进程之间通过 Unix socket 上的一套统一 JSON-RPC 接口通信。
关键在于:手机App、命令行、游戏手柄、你自己写的脚本,调的是完全相同的那套接口。 没有”官方通道”和”开发者通道”的区别,这在消费级机器人里相当少见。
训练侧放在另一个仓库 microduck_rl,基于 MuJoCo + PPO,训练完导出 ONNX 给机器人加载。官方称在一块 CUDA 显卡上开 4096 个并行环境,大约 1~2 小时就能训出一个能用的步态;没有本地显卡的话,加个参数就能丢到 Hugging Face 云端跑。
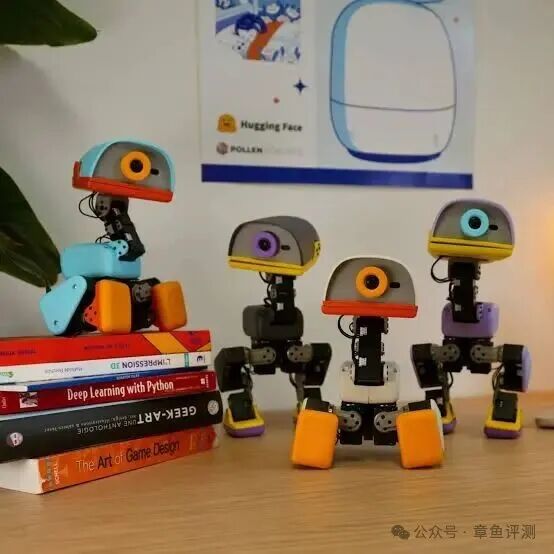
另外 Hugging Face 上还挂了一个浏览器版仿真器,没买机器也能先操控虚拟鸭子踢球——这是很聪明的获客设计。
购买
第一,中国大陆买不到。 首批只发北美、欧洲、英国。
第二,软件开源不等于硬件开源。 Pollen 明确要求媒体目前不要称它为”开源硬件”——机械结构和电路设计文件并未公开。你可以随便改软件、重训策略,但没法照着图纸自己复刻一台。想自己动手做结构的,前身项目 Open Duck Mini 才是你要找的东西。
第三,续航一小时、负载一百克,注定它不是生产力工具。 别指望它端茶送水。它的价值在于”教育成本”——一个做具身智能产品的团队,需要有个便宜的地方去搞明白策略训练、仿真和部署到底是怎么回事,399 美元买这份经验非常划算。
第四,1GB 内存 + 0.8 TOPS 的算力,本地跑不了大模型。 想接语言模型交互只能走云端,网络一断就只剩预训练好的那几个动作。这条其实也是所有边缘 AI 设备的通病:永远给自己留一个不依赖网络的本地兜底能力。
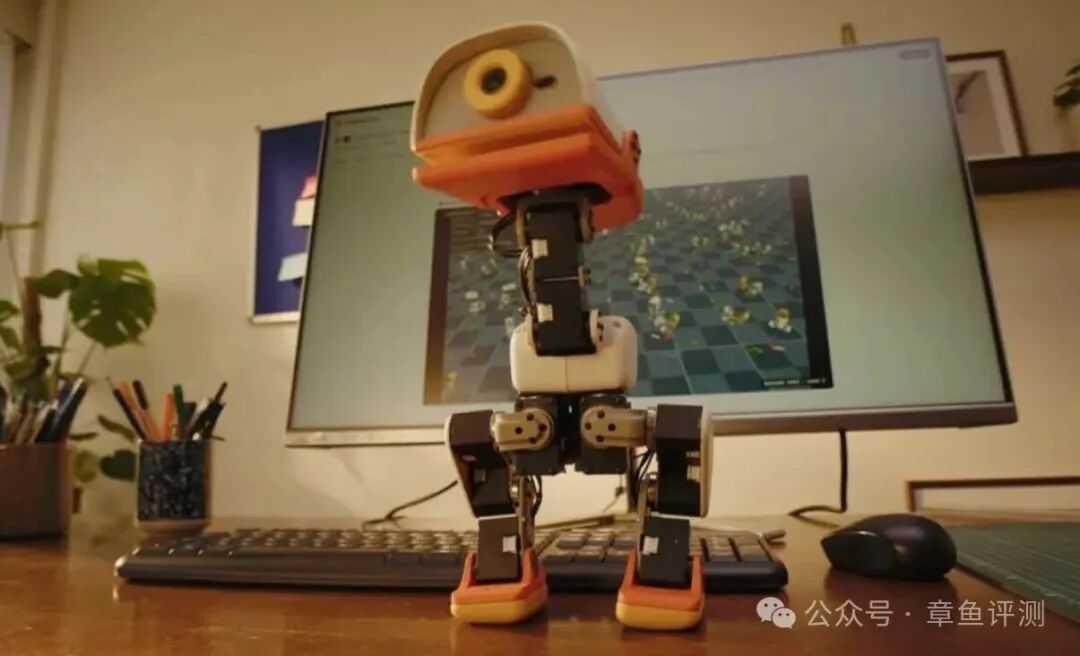
Microduck 真正的意义,是把”物理 AI”的入门门槛从几万美元的实验室级双足平台,一口气拉到了 399 美元。
这套方法论——在仿真里训练、用域随机化抹平仿真与现实的差距、导出模型跑在低成本嵌入式主控上——和无人机的飞控算法迭代、机器狗的地形适应、乃至工业机械臂的抓取训练,本质上是同一条技术路径。区别只在于,以前你得有实验室才能碰,现在桌上摆一只鸭子就行。
对内容和教育场景而言,这可能比它能否叼起一只袜子重要得多。
本文仅代表个人观点,只做交流分享之用。部分资料来源与网络,如有侵权请随时联系处理。发布者:章鱼评测,未经作者本人授权,禁止任何形式转载本网站内容。微信:15711082980:https://500miao.com/?p=4444